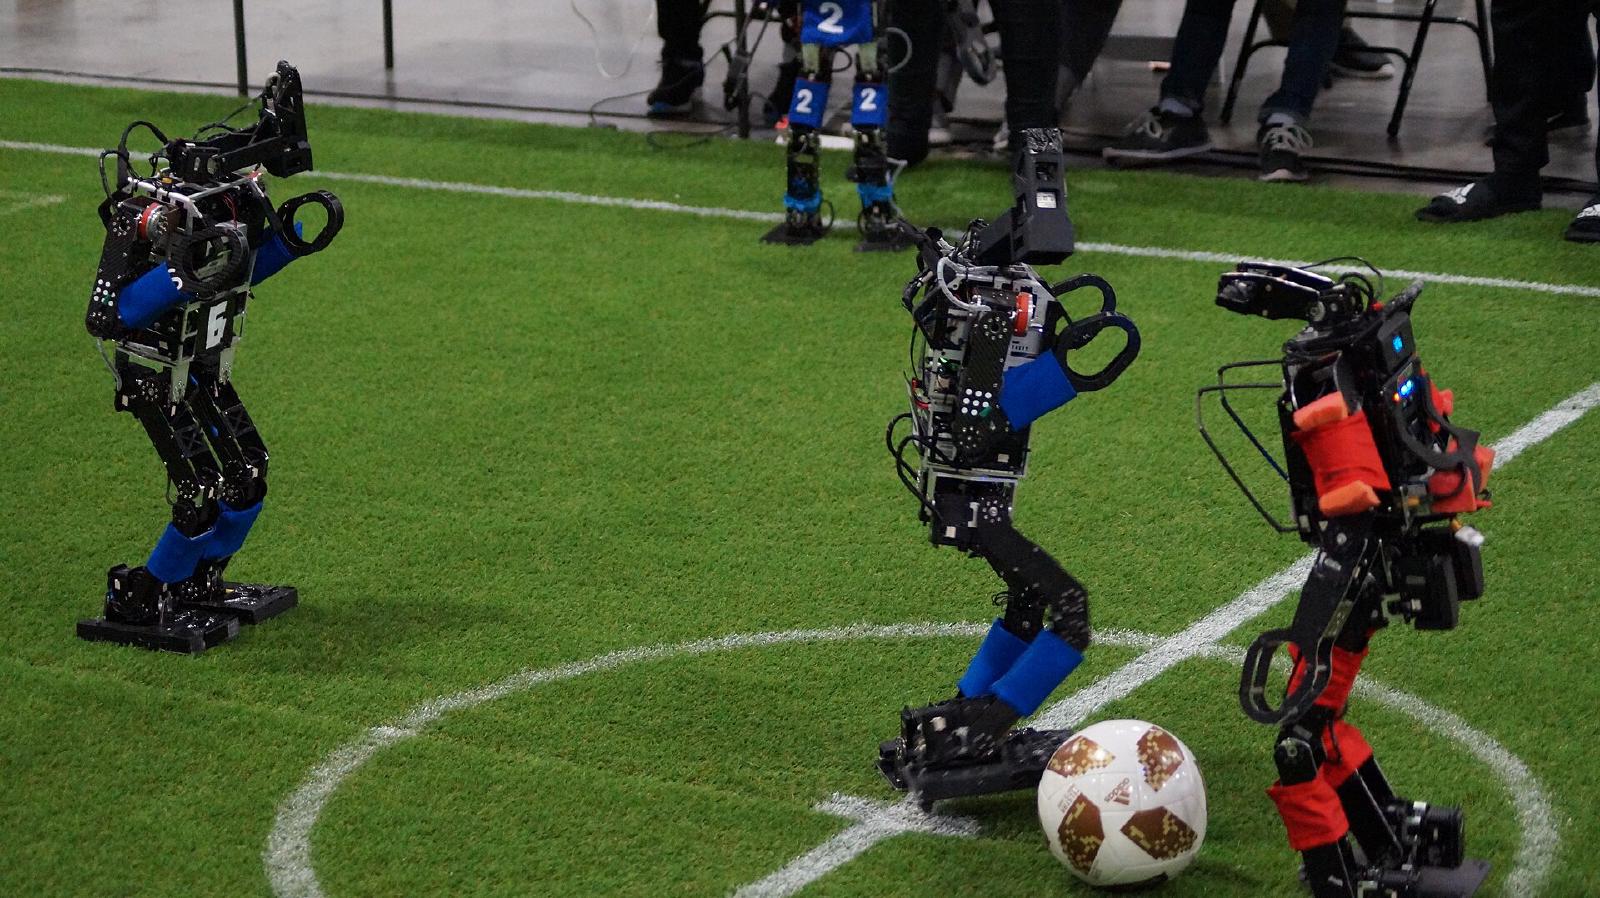
Robots footballeurs
RoboCom · Concours chinois de robotique et d'IA
L’épreuve, concrètement
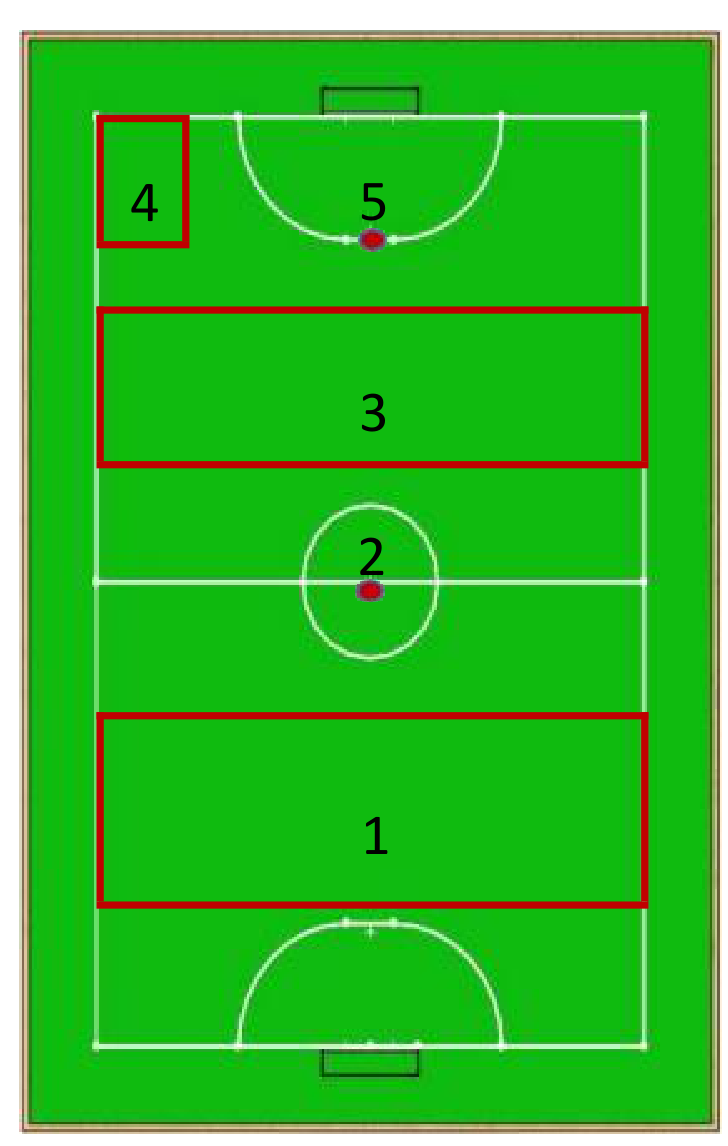
Il ne s’agissait pas de deux équipes de robots se disputant un ballon. Chaque équipe aligne deux robots attaquants (jaune, n° 3 et n° 5) ; le gardien est fourni par l’organisation (bleu, n° 4, position inconnue et mobile). L’arbitre place le ballon successivement sur cinq points fixes, et chaque point a sa propre séquence d’attaque : (1) zone arrière, (2) point du milieu, (3) zone avant, (4) zone de corner, (5) point de penalty. Les positions exactes des zones arrière, avant et de corner ne sont pas publiées avant l’épreuve.
Deux contraintes, toutes deux dures :
- chaque point doit être traité en 15 secondes — au-delà, le temps est compté comme 15 s ;
- hors penalty, au moins une passe doit être réalisée avant le tir, sinon c’est un tir direct, donc une faute.
Barème : but +20, pas de but 0, ballon sorti 0 ; chaque faute coûte −5 et annule le but (tir direct, entrée dans la surface, double touche) ; un point abandonné vaut −10. La note finale, c’est 80 % d’exécution sur le terrain plus 20 % de rapport technique.
Autrement dit, le règlement est un test d’acceptation figé : quinze secondes, une passe obligatoire, un gardien qui bouge. Il transforme « du football de robots » en un problème de flux avec deux acteurs, trois fautes et cinq points de départ — ce qui est précisément la raison pour laquelle un script peut le résoudre.
La plateforme n’offre que deux couches
Le logiciel imposé était SOM 3.4.2, exécuté sur la machine de l’organisation ; les équipes ne soumettaient que deux types d’artefacts :
- une couche de tactique en Lua — sous
Team/lua_scripts/play/Package/<scénario>/, une machine à états par point, qui règle qui va où, qui reçoit, quand passer, quand tirer ; - une couche de compétences en C++ — la fonction de passe intégrée n’était pas assez fiable sur le tapis réel, nous avons donc écrit nos propres DLL de compétences dans
Team/user_skills/, appelées directement depuis Lua : puissance et angle de frappe, orientation après la prise de balle, direction du tir.
Les rôles sont fixes : n° 1 Goalie, n° 3 Kicker, n° 5 Receiver. Écrire task.KickerTask("shemen") en Lua charge en réalité user_skills/shemen.dll — les noms se correspondent un à un, et Lua ne transmet que coordonnées, orientation et puissance (kp=127, cp=6 par défaut).
Un point, c’est trois états
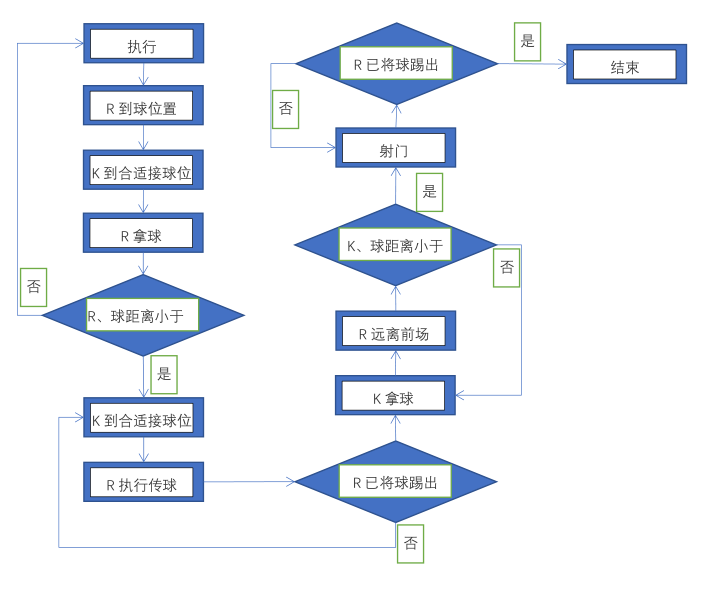
Les cinq points partagent la même ossature : prendre le ballon → passer → tirer (GetBall → PassBall → Shoot). Voici le script du coup franc arrière dans son intégralité ; il est pratiquement identique aux versions avant et corner :
gPlayTable.CreatePlay{
firstState = "GetBall",
["GetBall"] = {
switch = function()
if Cbuf_cnt((CBall2RoleDist("Receiver") < 30 and CRole2TargetDist("Kicker")< 5),120) then
return "PassBall"
end
end,
Kicker=task.GotoPos("Kicker",80,5,KickerRole2BallDir),
Receiver = task.GetBall("Receiver","Kicker"),
},
["PassBall"] = {
switch = function()
if CIsBallKick("Receiver") or CBall2RoleDist("Receiver") < 5 or Cbuf_cnt(ture,120)  then
return "Shoot"
end
end,
Kicker=task.RobotHalt("Kicker"),
Receiver = task.ReceiverTask("chuanqiu"),
Goalie = task.Goalie()
},
["Shoot"] = {
switch = function()
if CIsBallKick("Kicker")  then
return "finish"
end
end,
Receiver = task.GotoPos("Receiver",-176,-178,0),
Kicker   = task.KickerTask("shemen"),
Goalie = task.Goalie()
},
name = "P_Back"
}
Trois détails méritent un commentaire :
Cbuf_cnt(condition, 120)ne signifie pas « si la condition est vraie » mais « si elle l’est pendant 120 images consécutives ». Une seule image aberrante remet le compteur à zéro : une lecture de vision ratée ne peut pas faire avancer la séquence ;CBall2RoleDist("Receiver") < 30vérifie que le ballon est bien avec le n° 5, etCRole2TargetDist("Kicker") < 5que le n° 3 a atteint son point. Les deux doivent être vrais pour passer à l’étape suivante ;- au moment du tir, le n° 5 recule en
(-176, -178)pour dégager la ligne — ce n’est pas de la tactique, juste la politesse élémentaire de ne pas se mettre devant son propre attaquant.
Quatre choses que le terrain a imposées
En simulation, cette séquence en trois étapes tournait parfaitement. La première session sur le terrain (28 juin) l’a démontée. Les deux mois suivants ont surtout servi à corriger quatre points :
Confirmation par images et garde-fou temporel. Sur le tapis, les robots s’arrêtaient régulièrement « juste avant » la cible : la condition de transition ne devenait jamais vraie et la séquence attendait indéfiniment. Depuis le 3 juillet, chaque étape possède un minuteur Cbuf_cnt : même si la condition n’est pas remplie, le dépassement force le bloc d’instructions suivant, de sorte qu’au moins le ballon est frappé.
Une étape de garde entre la passe et la réception. La passe manquée était l’échec le plus fréquent : le n° 5 croyait le ballon parti alors qu’il était encore sur place. Nous avons donc inséré une étape entre PassBall et Shoot, qui n’avance que lorsque le receveur a réellement le ballon, pendant que celui-ci continue de courir vers son point ; la durée de la garde se règle via la fonction de temporisation.
Le miroir gauche/droite des déplacements. Nous avions commencé par coder en dur « l’attaquant ici, le receveur là », et les deux robots se retrouvaient souvent sur le même point. La réécriture ultérieure K_* décide du point de réception à partir du signe de CGetBallY() : miroir à -35 / -148 si le ballon est dans la moitié gauche, +35 / +148 à droite.
La puissance de passe par paliers de distance. Une puissance fixe survoltait les passes courtes et sous-tirait les longues ; la puissance est devenue une fonction par morceaux de la distance à la cible (kp et cp contrôlent séparément la frappe tendue et la frappe levée). J’ai fait ce changement le 27 juin.
Un dernier point n’est pas technique mais a sauvé la compétition : nous avions préparé deux jeux de scripts complets. Nos DLL se comportaient bien en simulation et souvent très peu sur le terrain ; nous avons donc écrit un second jeu n’utilisant que les fonctions officielles, et nous remplacions l’ensemble sur place dès que les DLL maison échouaient. Cela garantissait de ne jamais finir à zéro.
Résultats
18 septembre 2022, terrain n° 2, match n° 1. Deux exécutions, on retient la meilleure :
| Passage | Points réussis | Points | Temps total | Fautes |
|---|---|---|---|---|
| Premier | 4 / 5 | 80 | 35,68 s | 0 |
| Second | 2 / 5 | 40 | 34,21 s | 0 |
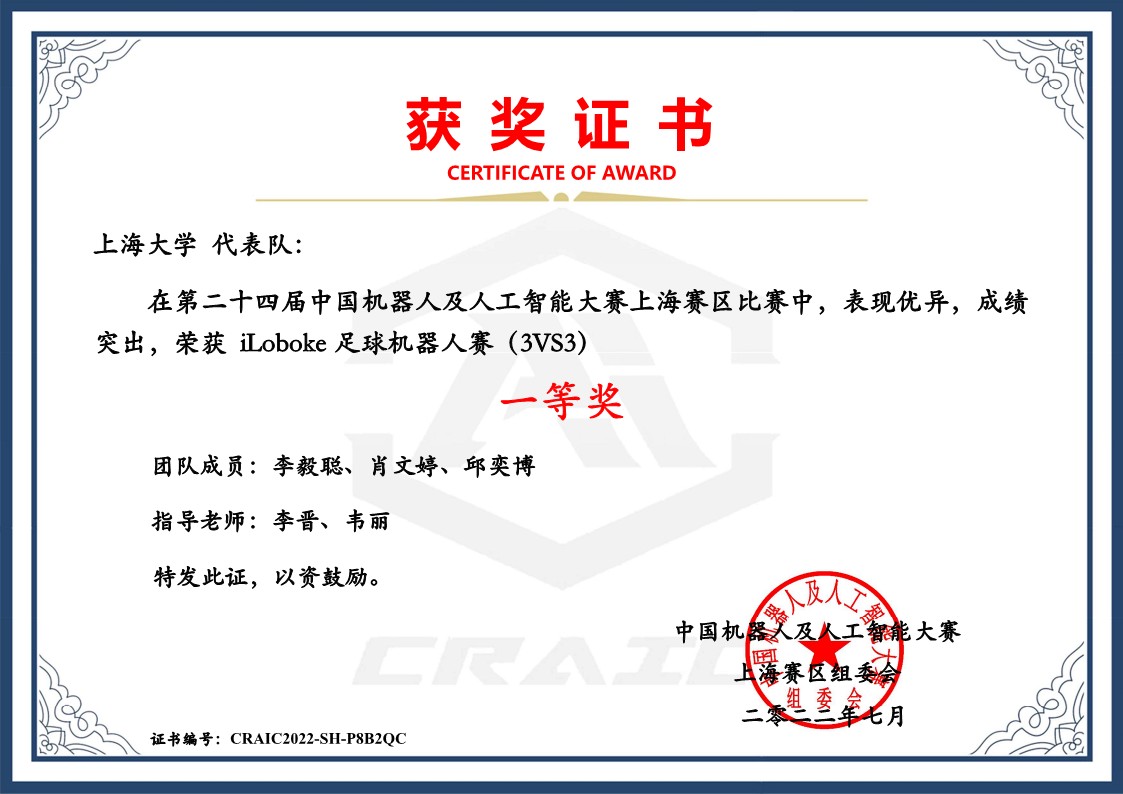
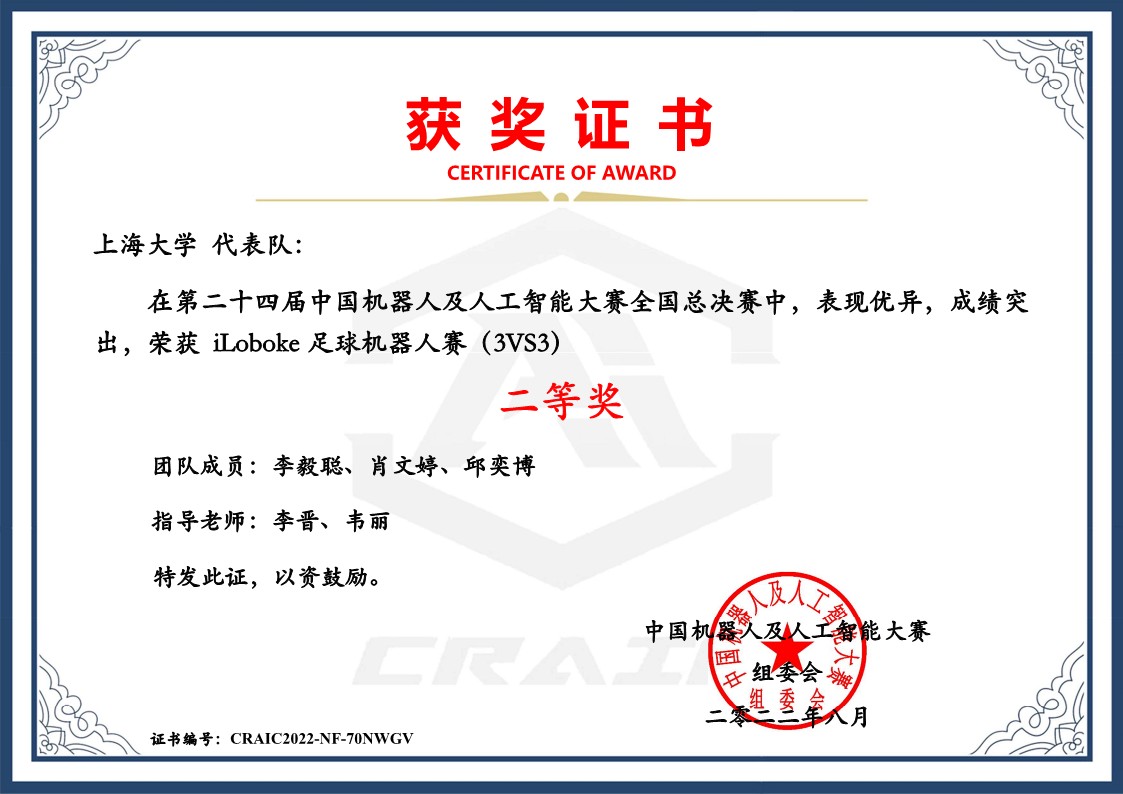
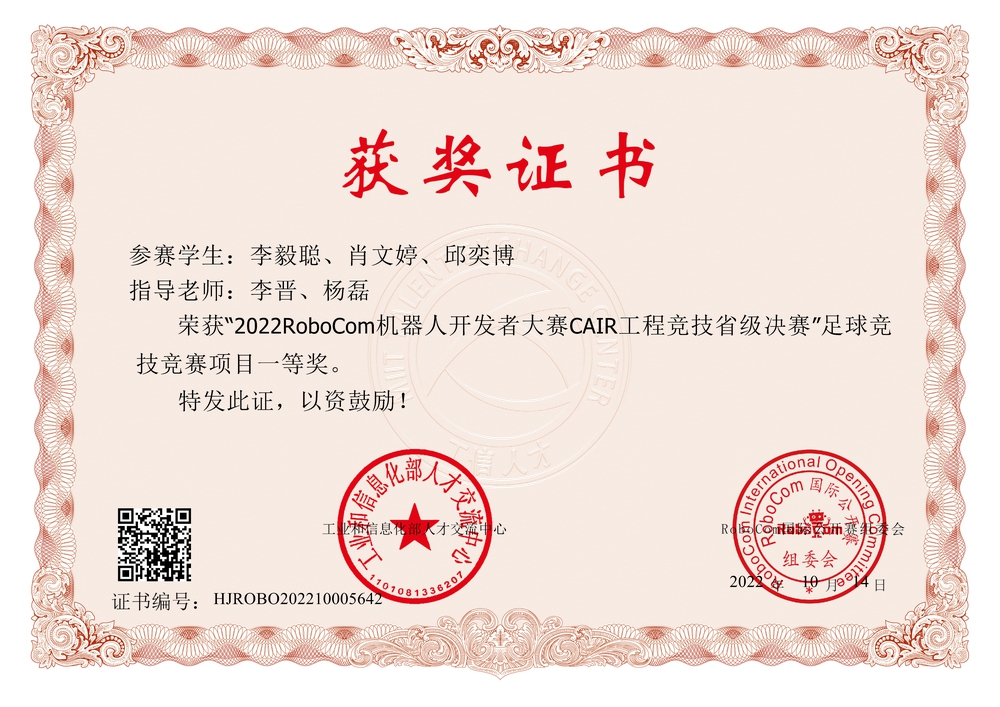
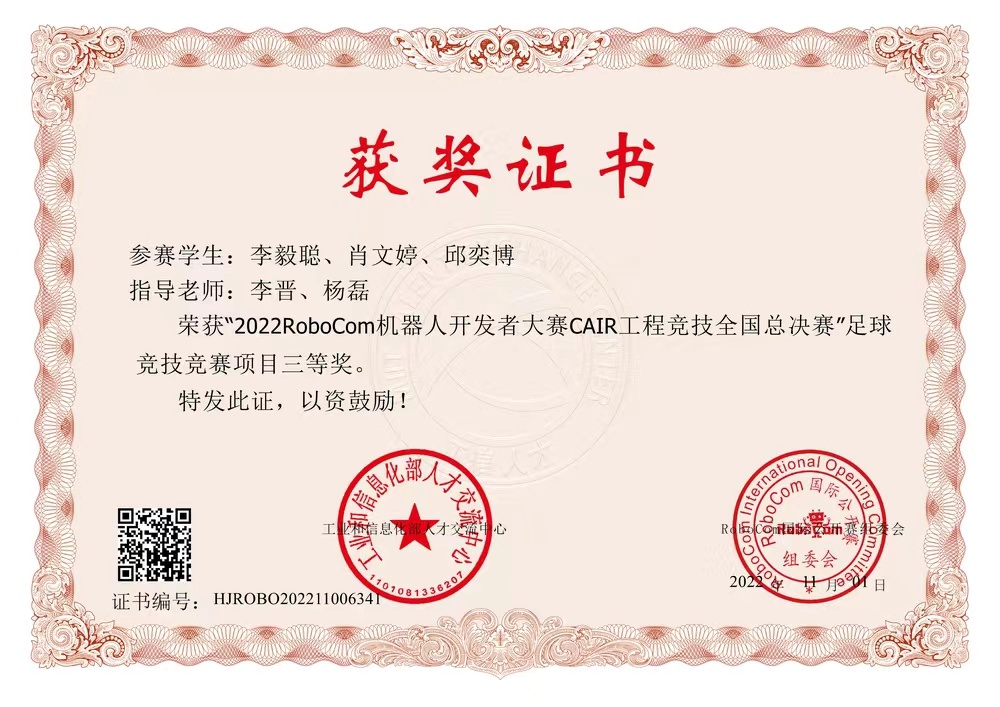
Quatre-vingts points et zéro faute au premier passage ont valu un 1er prix à la finale provinciale ; la finale nationale d’octobre a apporté un 3e prix. En juillet et août, nous avons aussi couru le circuit du Concours chinois de robotique et d’IA — 1er prix régional à Shanghai, 2e prix en finale nationale — mais de cette ligne il ne reste que les deux certificats, ni code ni rapport.
Le chiffre dont je me souviens le mieux est 13,94 s : le coup franc arrière, du ballon posé par l’arbitre au ballon au fond, a pris presque quatorze secondes — une seconde sous la limite. Le rapport technique est honnête sur le reste aussi : le taux de but en simulation passe de 50 % à 90 %, le couplage logiciel-matériel de 40 % à 80 %, et par compétence en simulation, 95 % pour la passe, 95 % pour le tir, 60 % pour la réception, 100 % pour le penalty. Presque utilisable en simulation, à peine suffisant sur le terrain.
Trois problèmes que je n’ai vus qu’après
En relisant le code soumis pour l’archiver, j’ai trouvé plus de problèmes que prévu. Tous sont laissés tels quels — les corriger ferait diverger le dépôt de ce qui a réellement été soumis — et signalés dans 代码导读.md :
Cbuf_cnt(ture, 120):tureest une faute de frappe pourtrue, ce qui vautnilen Lua. Le garde-fou temporel ne se déclenche donc jamais, et dès qu’une passe est manquée, la sérieP_reste bloquée dansPassBalljusqu’à épuisement des quinze secondes. Ce bug correspond exactement à la difficulté « passe manquée » du rapport technique.- Les scripts arrière, avant et corner sont identiques hormis
name, avec le Kicker en(80, 5)dans les trois cas. Seul le script du milieu a été déplacé en(130, 5). Le point de corner exécutait donc en réalité la chorégraphie de la zone arrière. - Coordonnées, seuils,
kp=127,cp=6sont codés en dur dans une douzaine de scripts. Changer un nombre imposait d’ouvrir sept ou huit fichiers — d’où les réglages sur place notés à la main danstest.txt.
Avec le recul, ces trois points ont la même racine : faute de terrain, nous avons mis les paramètres dans le code au lieu d’un fichier de configuration. Avec une table de paramètres, aucun des trois n’aurait demandé de modification de code.
Matériel
Les documents de la compétition, les deux rapports techniques, la feuille de score officielle scannée, les quatre certificats, ainsi que les scripts Lua et les DLL de compétences que nous avons écrits, sont rassemblés dans le dépôt :
https://github.com/yicongl1/iLoboke-Robot-Soccer-2022
Il ne contient pas la plateforme SOM 3.4.2 elle-même (logiciel commercial de la société de support technique) : un clone se lit donc, mais ne se lance pas. Les archives de soumission chiffrées — chiffrées comme le règlement l’exigeait, mot de passe perdu depuis — sont conservées en pièces jointes de Release comme preuve de ce qui a réellement été soumis.
Notes techniques
Diplômes
Compétences associées
- C++
- Linux
- Gestion de projet