Drone de livraison intelligent
Concours étudiant d'ingénierie et d'innovation de Shanghai · épreuve du drone de livraison
L’épreuve, concrètement
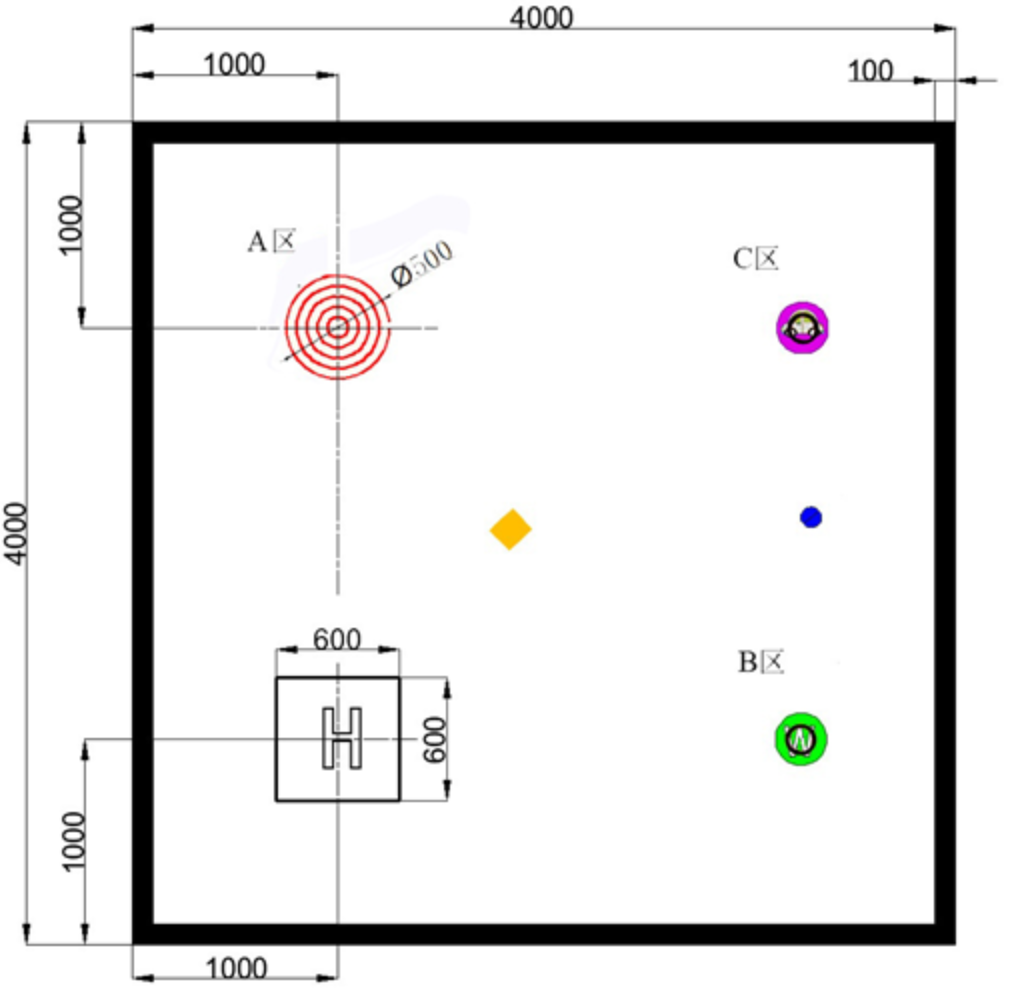
L’arène fait 4 × 4 m, avec la plateforme de décollage et trois zones de largage A, B et C dans les coins. La zone A est un anneau de 500 mm, noté selon l’écart du point de chute au centre ; B et C portent des motifs différents qu’il faut reconnaître avant de larguer. Un bâtiment se dresse entre le départ et la zone A, et des lampadaires jalonnent la ligne B–C — position des obstacles et ordre des motifs sont tirés au sort sur place, et les lampadaires peuvent se décaler de ±500 mm : précisément pour disqualifier les scripts en boucle ouverte qui ne suivent qu’un chronomètre.
La charge est un cône surmonté d’une calotte : calotte Ø60, base Ø50, hauteur totale 65 mm (limite 70 mm). Par rapport à un cylindre, elle est plus basse, bascule moins à l’atterrissage et craint moins le souffle des hélices.
Le déroulé est simple : chargement et arrimage → un ordre unique de décollage lance le chronomètre → largage en A, B puis C, une seule tentative par zone → B et C exigent de franchir des obstacles → après C, retour et atterrissage pour arrêter le chrono.
Les points de barème qui pèsent sur la stratégie : +5 par obstacle correctement franchi ; +3 pour un retour dans les temps ; la charge doit être posée verticalement, sinon elle ne compte pas ; un coefficient récompense l’autonomie ; deux manches de cinq minutes par équipe, pondérées 50 % chacune, la meilleure retenue ; un arrêt de 20 secondes met fin à la manche, et toucher le filet de sécurité ou un obstacle termine l’essai.
Une pile embarquée, une au sol
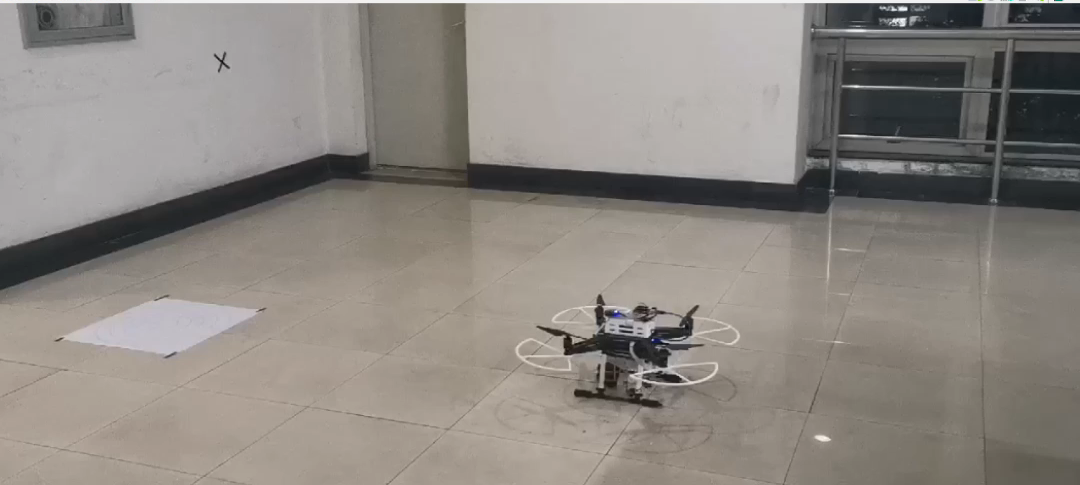
L’appareil embarque un contrôleur de vol PX4 et un Jetson Nano. Le Nano assure trois rôles : MAVROS pour dialoguer avec le contrôleur, la chaîne VIO de la RealSense T265 (via vision_to_mavros vers l’EKF), et la caméra CSI ventrale pour la reconnaissance de motifs. La station au sol est une seconde machine Ubuntu qui exécute le programme de mission. Les deux communiquent par le réseau ROS : ROS_MASTER_URI, ROS_IP et /etc/hosts doivent donc s’accorder avant le décollage — sinon le symptôme est « l’appareil vole mais ignore les ordres », raison pour laquelle le chapitre 1 de notre manuel opératoire est entièrement consacré au réseau.
C’est aussi la façon dont le travail s’est réparti : commande de vol et séquence de mission, vision, structure et mécanisme de largage — quatre lignes qui se rejoignent dans le même fichier launch.
Une machine à états, cinq actions
com_node est le programme de mission. À partir d’une liste de points de passage, il répète le même bloc :
for (int i = 0; i < num_fly + 1; i++) {
    fly_high(i, desire_z);   // de 0,3 m, montée par paliers jusqu'à l'altitude de croisière
    fly_to(i);               // approche du point, arrivée quand les trois axes sont à moins de 0,15 m
    landing();               // descente par paliers, posé quand |vz| < 0,1 m/s et altitude < 0,1 m
    unload(i + 1);           // sous 0,2 m : maintien 3 s, envoi sur /servo, maintien 2 s de plus
}
Quatre appels, mais chacun cache la même règle : les consignes se parcourent, elles ne sautent pas.
void add_target(int i) {
    for (int j = 0; j < 3; j++) {
        if (abs(next_point[j] - fly_point[i + 1][j]) > 0.3) {
            if (next_point[j] > fly_point[i + 1][j]) {
                next_point[j] -= change;
            } else {
                next_point[j] += change;
            }
        } else {
            next_point[j] = fly_point[i + 1][j];
        }
    }
}
Avec change entre 0,02 et 0,05 m et une boucle à 20 Hz, l’appareil voit une trajectoire lisse au lieu d’un échelon. Publier directement la destination oblige le contrôleur à se battre avec la structure pour rattraper l’écart. C’est la ligne la moins spectaculaire du projet, et celle qui décide si l’appareil paraît calme à la caméra.
Trois choses que seul le terrain enseigne
Cinq secondes après l’armement pour passer en OFFBOARD. Si PX4 ne reçoit pas de consignes externes peu après l’armement, il se ré-arme et l’appareil ne décolle jamais. La séquence sur site était donc figée : passer en OFFBOARD d’abord, armer ensuite — et jamais d’AUTO.TAKEOFF.
send_info_node est un filet à 20 Hz. Quelle que soit l’étape de la mission, si l’appareil n’est pas encore en OFFBOARD ou pas armé, ce nœud continue de publier des consignes. Sans lui, l’instant du changement de mode manuel suffit au contrôleur pour conclure qu’il n’a plus d’ordre externe et quitter le mode.
La hauteur cible d’atterrissage est négative. landing() pousse la consigne z jusqu’à −0,5 m, sous le sol. L’appareil ne peut pas y aller : il continue donc de pousser vers le bas jusqu’à ce que vitesse et altitude passent sous les seuils. Un artifice, mais fiable.
Le largage lui-même est plus rustique encore : attendre une altitude inférieure à 0,2 m, maintenir la position 3 secondes pour que la structure et la charge se stabilisent, envoyer un octet à l’Arduino, puis maintenir 2 secondes de plus pour que l’appareil ne remonte pas en emportant la charge.
Le mécanisme de largage
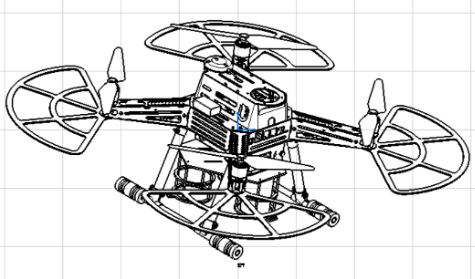
La soute est entièrement fermée : quatre tiges en acrylique et deux anneaux extérieurs, largement ajourés pour gagner du poids. Chaque compartiment possède son propre servomoteur dont le bras plaque la charge contre la structure pour qu’elle reste immobile en vol ; sur ordre, le bras pivote, la charge tombe verticalement, et la soute continue de voler et reste réutilisable.
La liaison Nano–Arduino est un protocole série d’un seul octet : 1 / 2 / 3 ouvrent le compartiment correspondant, 6 réinitialise l’ensemble, tout autre octet est ignoré, à 9600 bauds. Le périphérique est figé sur /dev/arduino par un alias udev, faute de quoi chaque rebranchement le fait passer de ttyACM0 à ttyACM1 — une reconfiguration qu’on ne veut faire qu’une fois.
La moitié vision
La caméra ventrale tourne en 960 × 540 et le détecteur est de la géométrie de contour pure, sans correspondance de gabarit. Le test tient en un rapport sans dimension, périmètre² sur aire :
- cercle : périmètre² ÷ (4 × aire) ≈ π, tolérance 0,4 ;
- carré : périmètre² ÷ aire ≈ 16, tolérance 2.
Le prétraitement enchaîne filtrage bilatéral → Canny(24, 144) → une fermeture 9 × 9 pour recoller les bords cassés → une ouverture 3 × 3 pour éliminer les reflets, puis findContours filtré par le test ci-dessus. Le barycentre vient des moments du contour, l’écart en pixels (480 − x, 270 − y) est converti en mètres par un modèle sténopé, et cet écart corrige le point de chute.
L’avantage est la légèreté : cela tourne sur un Nano et ne demande aucun apprentissage. Le revers est consigné dans les problèmes connus ci-dessous.
Résultats
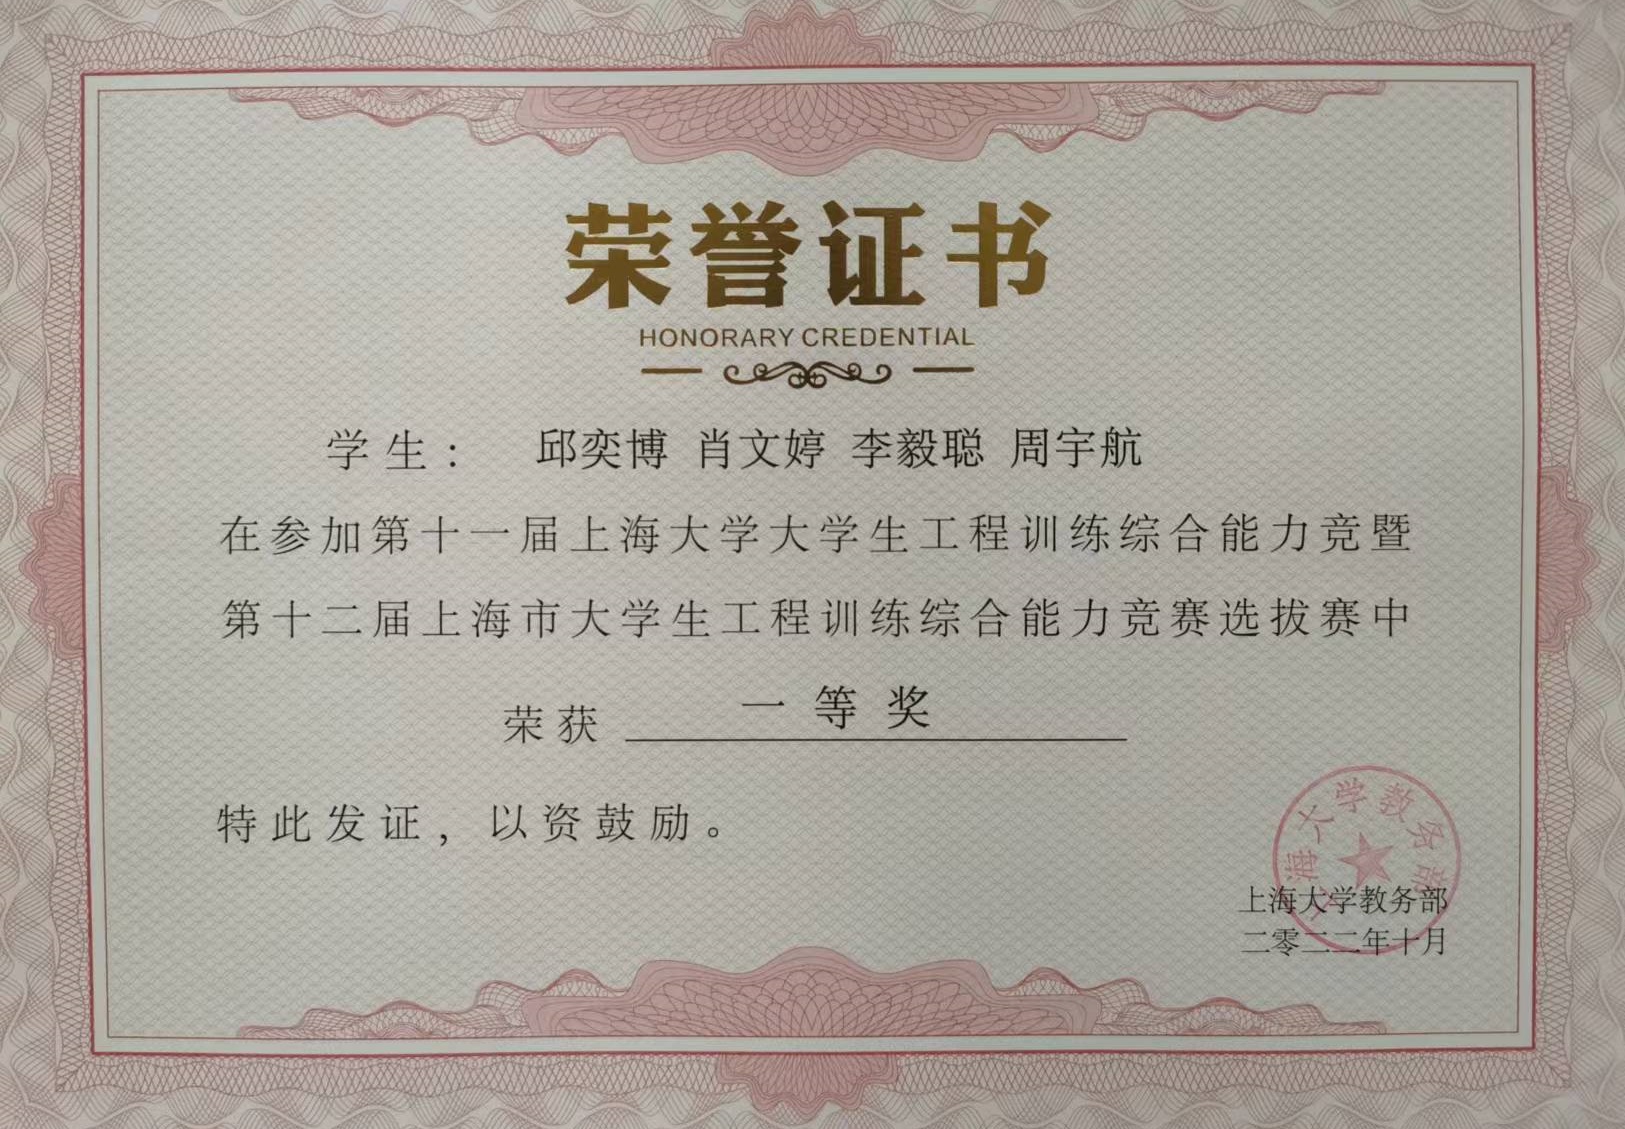
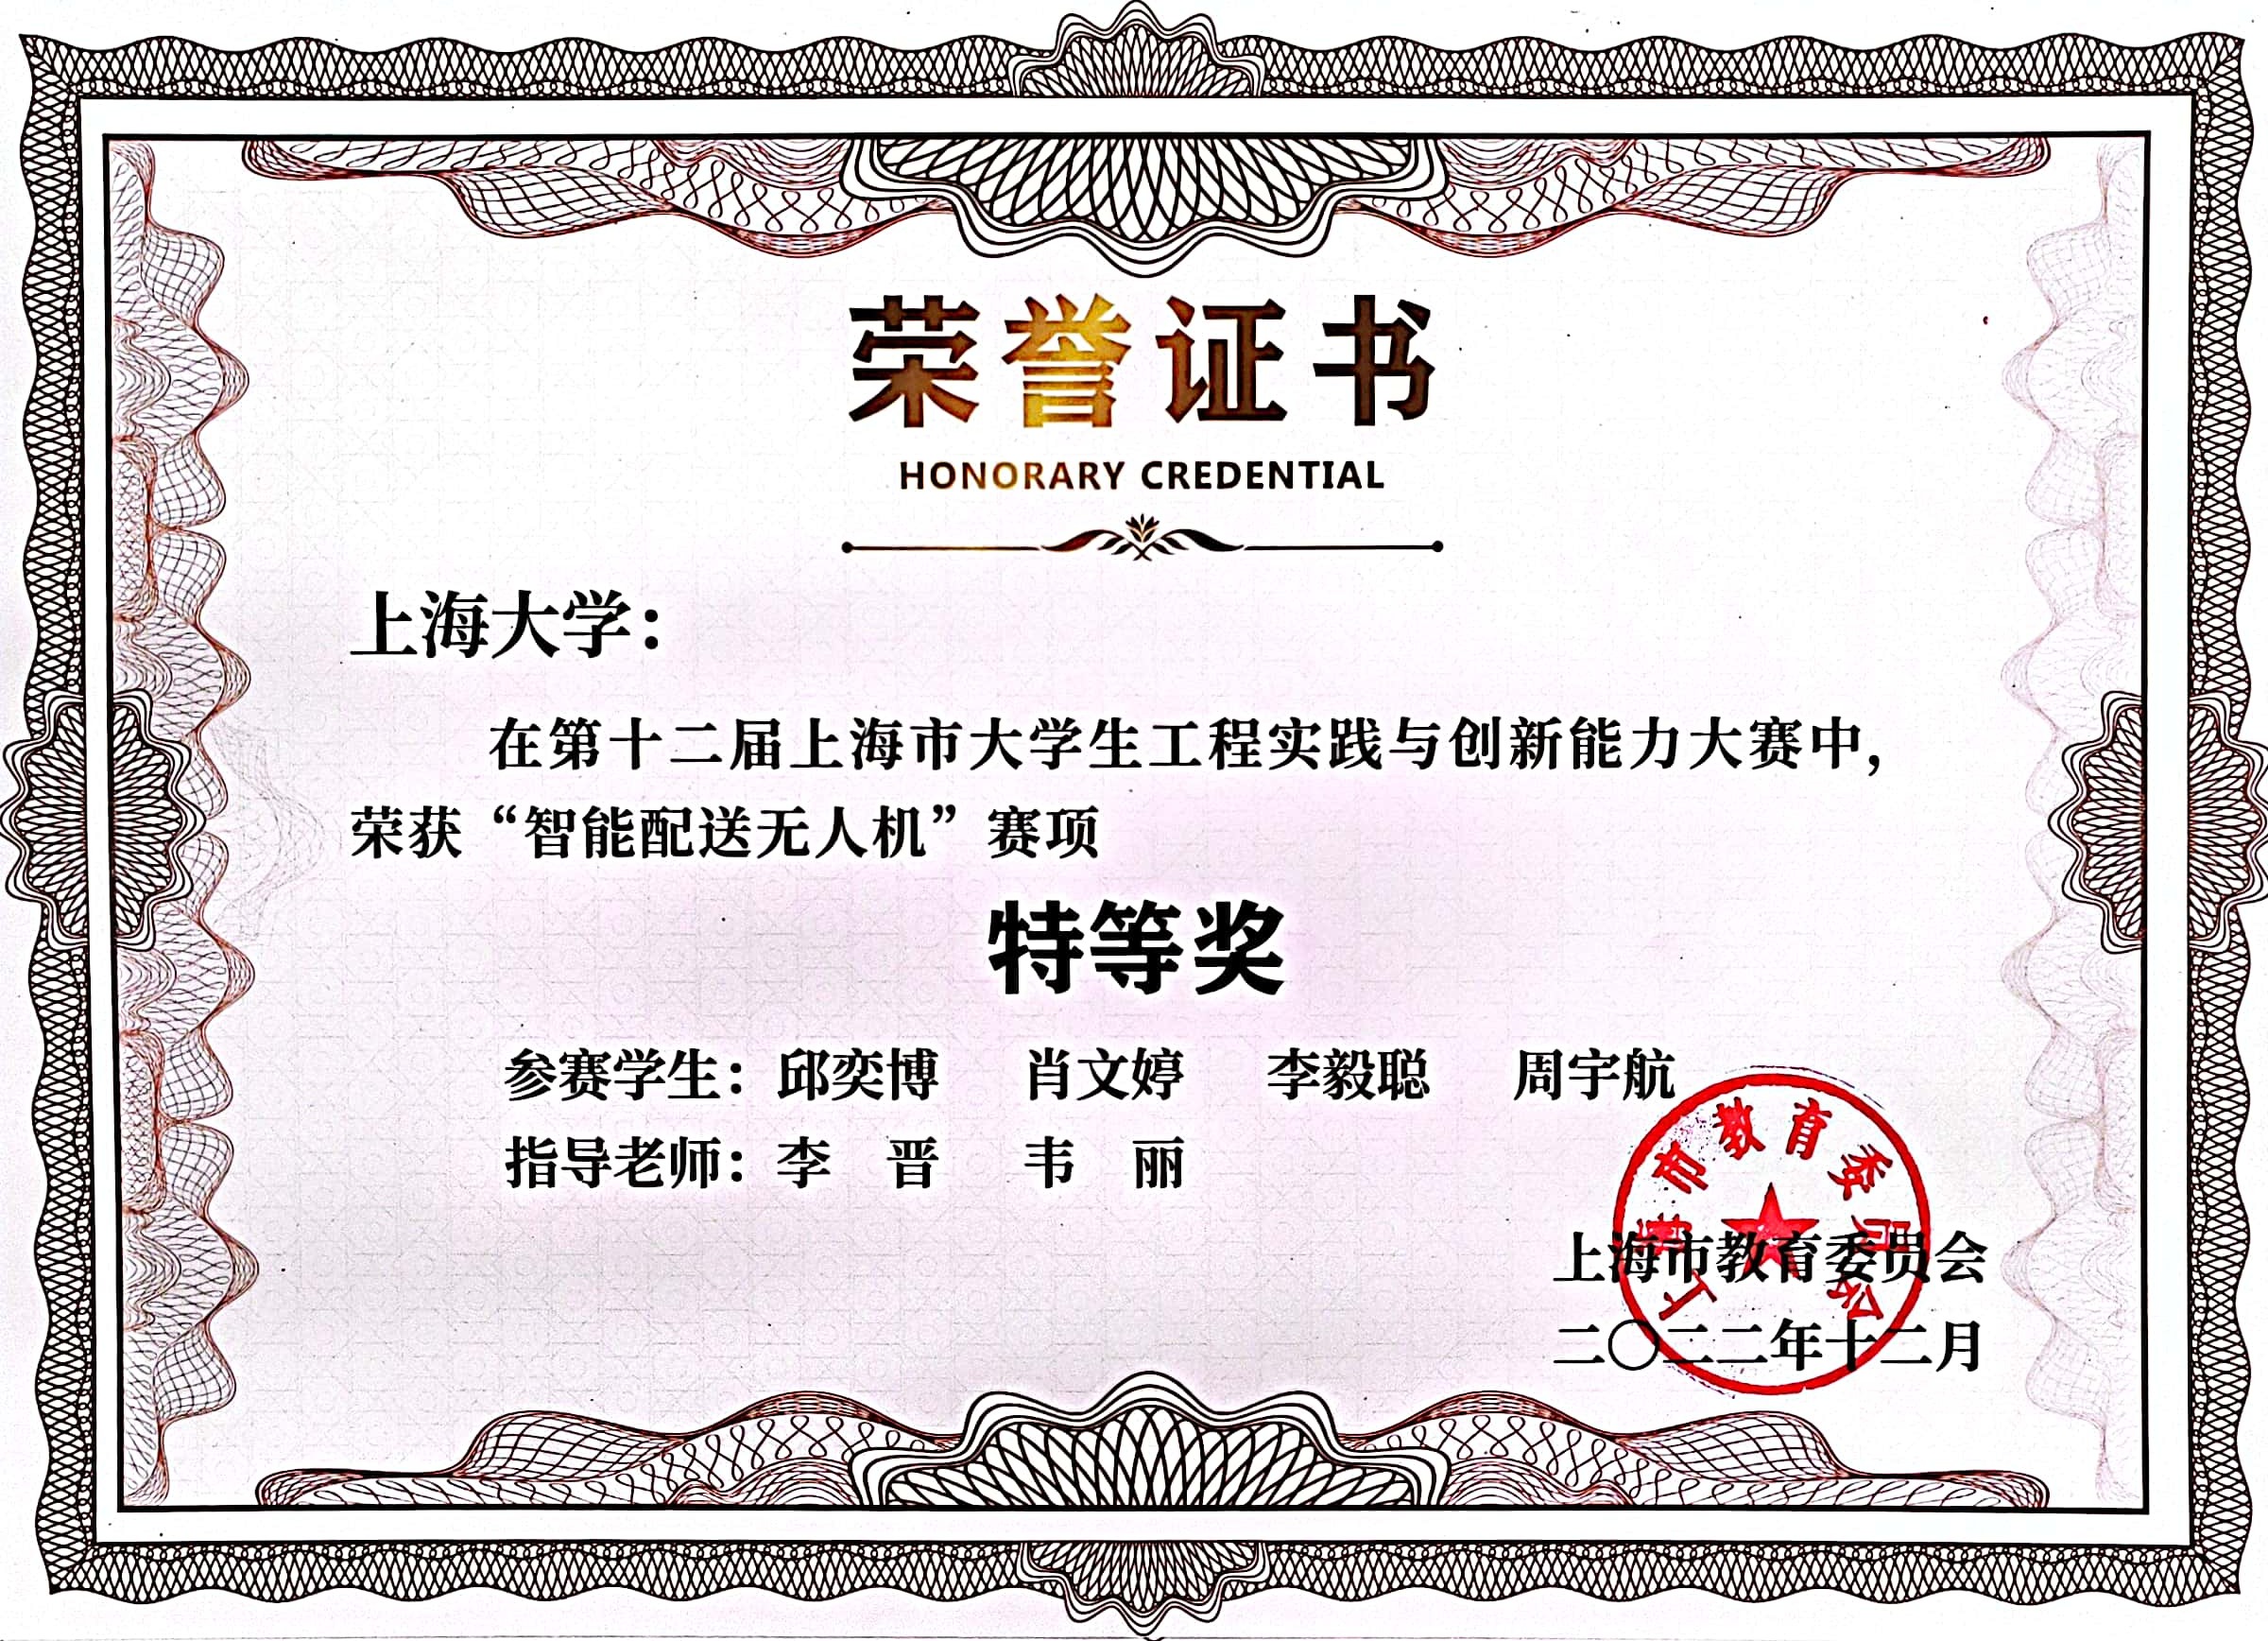
1er prix à la sélection universitaire (octobre 2022) et Grand Prix à la finale municipale (décembre 2022).
Ce qui a décidé de l’essai n’est pas la stabilité du vol, mais le nombre de largages posés verticalement. La dernière version volait à l’aveugle vers le point, appliquait une correction visuelle unique, puis se posait et se stabilisait avant de larguer : l’erreur résiduelle venait donc surtout de la dérive de la T265, pas de la précision de reconnaissance.
Le même semestre, nous avons utilisé le système comme projet de groupe d’un cours de gestion de projet enseigné en français : diagramme de Gantt, quatre présentations sur les risques, les ressources, le planning et la communication, une enquête, une vidéo promotionnelle et un jeu complet de plannings hebdomadaires. Partager un seul jeu de matière entre le projet technique et le projet de gestion reste la décision la plus rentable de cette année.
Problèmes connus
Le code archivé est laissé tel qu’il a tourné ; les problèmes sont documentés plutôt que corrigés :
- le test de vision porte sur une seule image, sans contrôle de cohérence multi-images : un contour parasite qui satisfait le test envoie immédiatement son écart au contrôleur de vol ;
- les focales
fx = 4.476,fy = 5.96et la taille du capteur ont été étalonnées pour cette caméra CSI — changer de caméra impose un réétalonnage ; desire_z(altitude de croisière) prend cinq valeurs différentes selon les launch files — 0,5 / 1,0 / 1,4 / 2,0 / 5,0 m — et il faut vérifier laquelle est active avant de voler ;landing_quadrotor.cpp,take_off_test.cppetfly.cppsont inachevés : ils dépendent d’un type de message inexistant ou ne compilent pas. Ne pas les lancer avecroslaunch.
Matériel
Le règlement, le cahier des charges, le manuel opératoire, l’espace de travail ROS complet et 14 enregistrements de mise au point (dont sept publics dans la release) sont dans le dépôt :
https://github.com/yicongl1/Drone-Delivery-2022
L’archive a été réorganisée en six niveaux — matériel de concours, documents techniques, code, enregistrements, cours de gestion de projet, divers — ramenant 630 fichiers et 4,7 Go à 391 fichiers et 4,5 Go. Git ne suit que 312 fichiers (environ 295 Mo) ; les enregistrements vivent dans la release. Les noms des coéquipiers ont été remplacés partout par des repères neutres.
Notes techniques
Diplômes
Compétences associées
- ROS
- OpenCV
- C++
- Gestion de projet