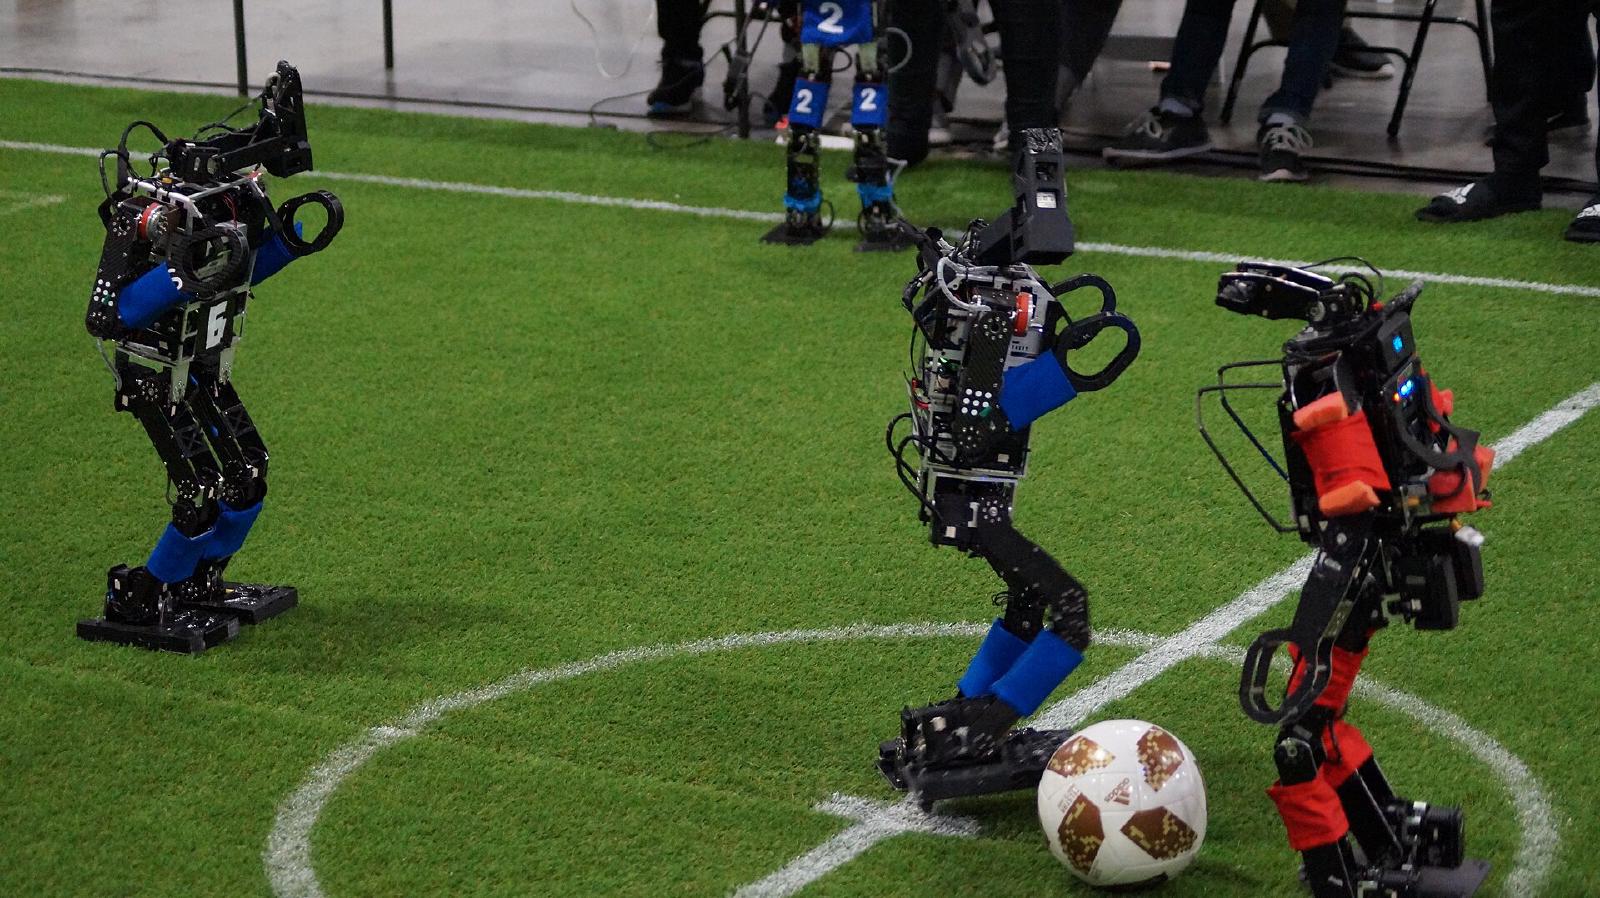
足球机器人
RoboCom 机器人开发者大赛 · 中国机器人及人工智能大赛
比赛怎么比
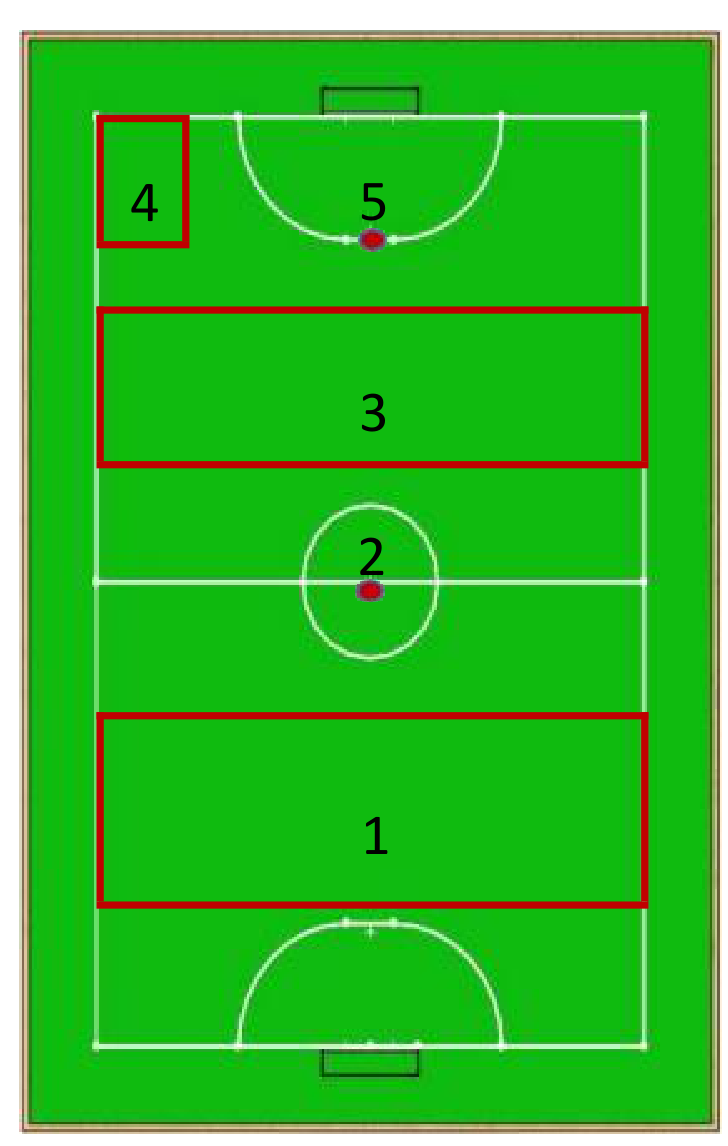
“足球竞技专项”不是两队机器人互相抢球。每支队伍只出两台进攻机器人(黄队 3 号、5 号),守门员由组委会提供(蓝队 4 号,状态未定、可移动)。裁判把球依次放在五个固定点位上,每个点位跑一套独立的进攻战术:① 后场区 ② 中场点 ③ 前场区 ④ 角球区 ⑤ 点球点。其中后场、前场、角球三个区域的具体位置赛前不公布。
规则只有两条硬约束,但都很硬:
- 每个点位必须在 15 秒内走完,超时一律按 15 s 计;
- 除点球外,射门前至少完成一次传接配合,否则算直接射门犯规。
计分是这样的:进球 +20,未进球 0,出界 0;犯规则每次 −5 且该球无效(犯规指直接射门、进入禁区、二次触球);某个点位弃权 −10。总成绩 = 现场执行 ×80% + 技术报告 ×20%。
换句话说,这是一份写死的验收条件:15 秒、必须传球、球门后面有人。它把“机器人踢球”这个开放问题,压成了一道只有两个演员、三种犯规、五个起点的流程题——也正因为这样,它才适合用脚本解决。
平台只给了两层接口
赛项指定软件是 SOM 3.4.2,运行时是官方策略机,我们只能提交两样东西:
- Lua 战术层:在
Team/lua_scripts/play/Package/<场景>/下为每个点位写状态机,编排“谁跑位、谁接球、何时传、何时射”; - C++ 技能层:官方内置的传球函数在实地上成功率不稳,所以我们自己写技能 DLL 放进
Team/user_skills/,由 Lua 直接调用,负责出球力度与角度、拿球后的朝向、射门方向。
角色是固定的:1 号 Goalie、3 号 Kicker(主罚)、5 号 Receiver(接应)。Lua 里写 task.KickerTask("shemen"),最终就是调用 user_skills/shemen.dll——名字一一对应,只传坐标、朝向和力度(默认 kp=127、cp=6)。
一个点位就是三个状态
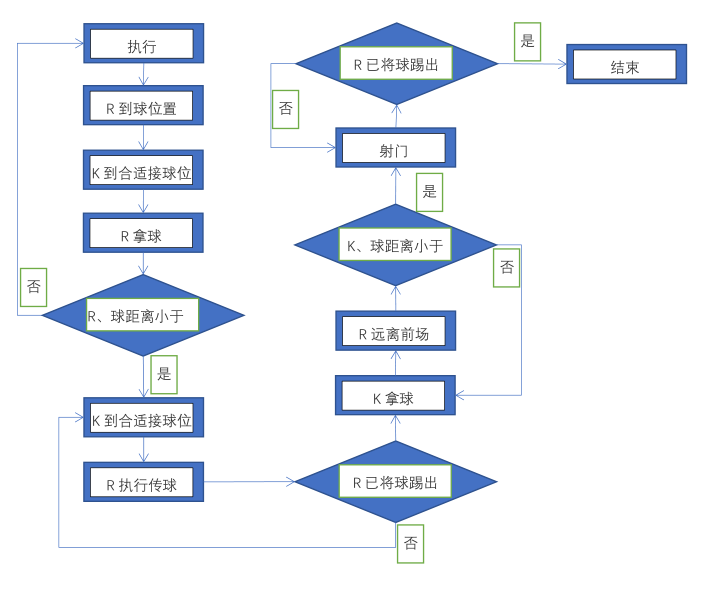
五个点位共用同一套骨架:拿球 → 传球 → 射门(GetBall → PassBall → Shoot)。下面是后场任意球的脚本全文,基本能代表另外两个(前场、角球):
gPlayTable.CreatePlay{
firstState = "GetBall",
["GetBall"] = {
switch = function()
if Cbuf_cnt((CBall2RoleDist("Receiver") < 30 and CRole2TargetDist("Kicker")< 5),120) then
return "PassBall"
end
end,
Kicker=task.GotoPos("Kicker",80,5,KickerRole2BallDir),
Receiver = task.GetBall("Receiver","Kicker"),
},
["PassBall"] = {
switch = function()
if CIsBallKick("Receiver") or CBall2RoleDist("Receiver") < 5 or Cbuf_cnt(ture,120)  then
return "Shoot"
end
end,
Kicker=task.RobotHalt("Kicker"),
Receiver = task.ReceiverTask("chuanqiu"),
Goalie = task.Goalie()
},
["Shoot"] = {
switch = function()
if CIsBallKick("Kicker")  then
return "finish"
end
end,
Receiver = task.GotoPos("Receiver",-176,-178,0),
Kicker   = task.KickerTask("shemen"),
Goalie = task.Goalie()
},
name = "P_Back"
}
三个细节值得说明:
Cbuf_cnt(条件, 120)不是“如果条件成立”,而是“条件连续成立 120 帧”。少一帧抖动就重置,这样不会因为一个视觉跳变就把流程推进到下一段;CBall2RoleDist("Receiver") < 30判球到没到 5 号身边,CRole2TargetDist("Kicker") < 5判 3 号有没有站到位。两个条件同时成立才算“准备好了”;- 射门时 5 号要退到
(-176, -178)让开射门线——这条不是战术,是“别挡着自己人”的卫生习惯。
现场逼出来的四个改动
仿真里这套三段式跑得很顺,第一次实地调试(6 月 28 日)就露馅了。之后两个月基本都在补这几处:
帧确认加超时兜底。 实地跑位经常“差一点到位”,判定条件不成立,机器人就卡在原地等一个永远不会来的条件。7 月 3 日起每个环节都加了 Cbuf_cnt 计时:即使判定条件没满足,超时后也强制跳到下一段指令,至少把球踢出去。
传接之间插一层保障环节。 传球踢空是最高频的失败:5 号以为球走了,其实还停在原地。于是在 PassBall 和 Shoot 之间加一层确认——接球方已经拿到球了才继续,这一层里接球方还能继续跑位,时间用延时函数调。
按球的左右位置镜像跑位。 一开始写死“3 号站哪、5 号站哪”,结果两台机器人经常挤在同一个点。后期重写的 K_* 系列按 CGetBallY() 的正负决定接球点:球在左半场就镜像到 -35 / -148,在右半场就是 +35 / +148。
传球力度按距离分段。 原来的固定力度“近传过猛、远传不到位”,改成按目标距离分档(kp、cp 两个参数分别控制平射与挑射的力度),这一条是我在 6 月 27 日改的。
还有一条不算技术,但救了整个比赛:准备了两套脚本。自写 DLL 在仿真里很顺、上实地效果常常甚微,所以我们另写了一套完全用官方函数实现的战术脚本,现场一旦自写 DLL 失效就整套换掉,保证不至于零分。
结果
2022 年 9 月 18 日,2 号场地第 1 场。两轮脚本运行取最优成绩:
| 轮次 | 点位命中 | 总积分 | 总用时 | 犯规 |
|---|---|---|---|---|
| 第一轮 | 4 / 5 | 80 | 35.68 s | 0 |
| 第二轮 | 2 / 5 | 40 | 34.21 s | 0 |
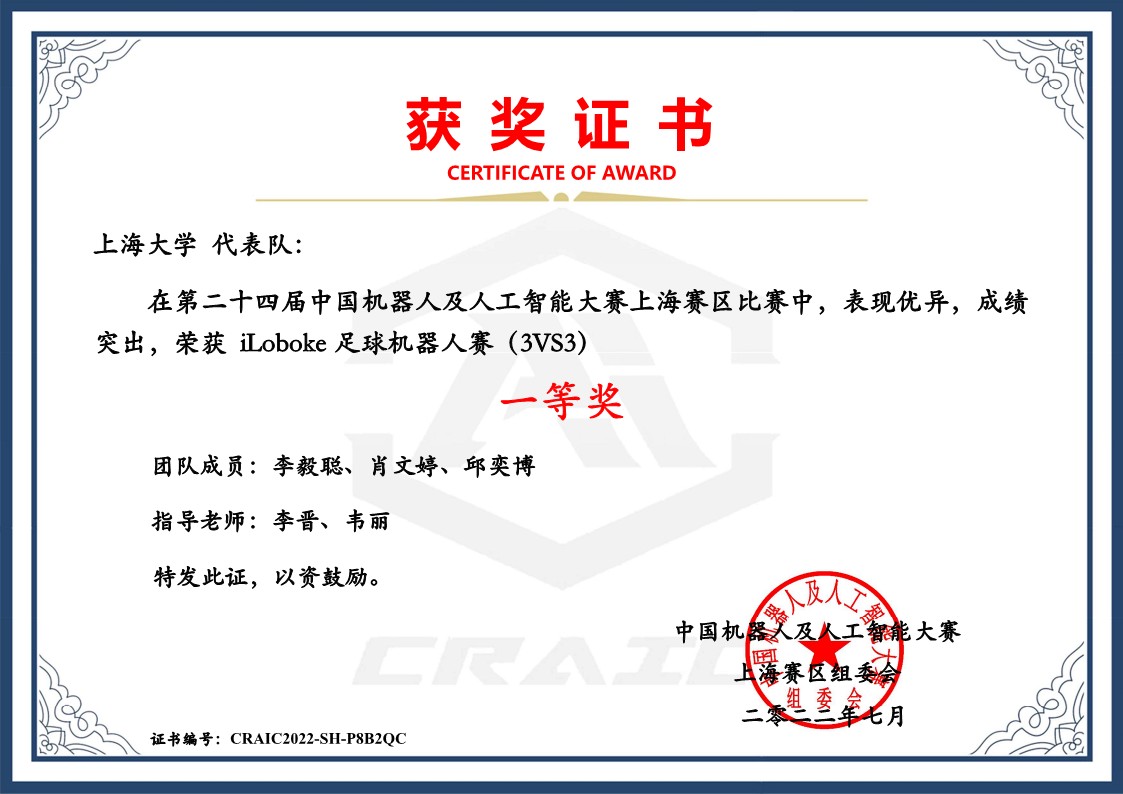
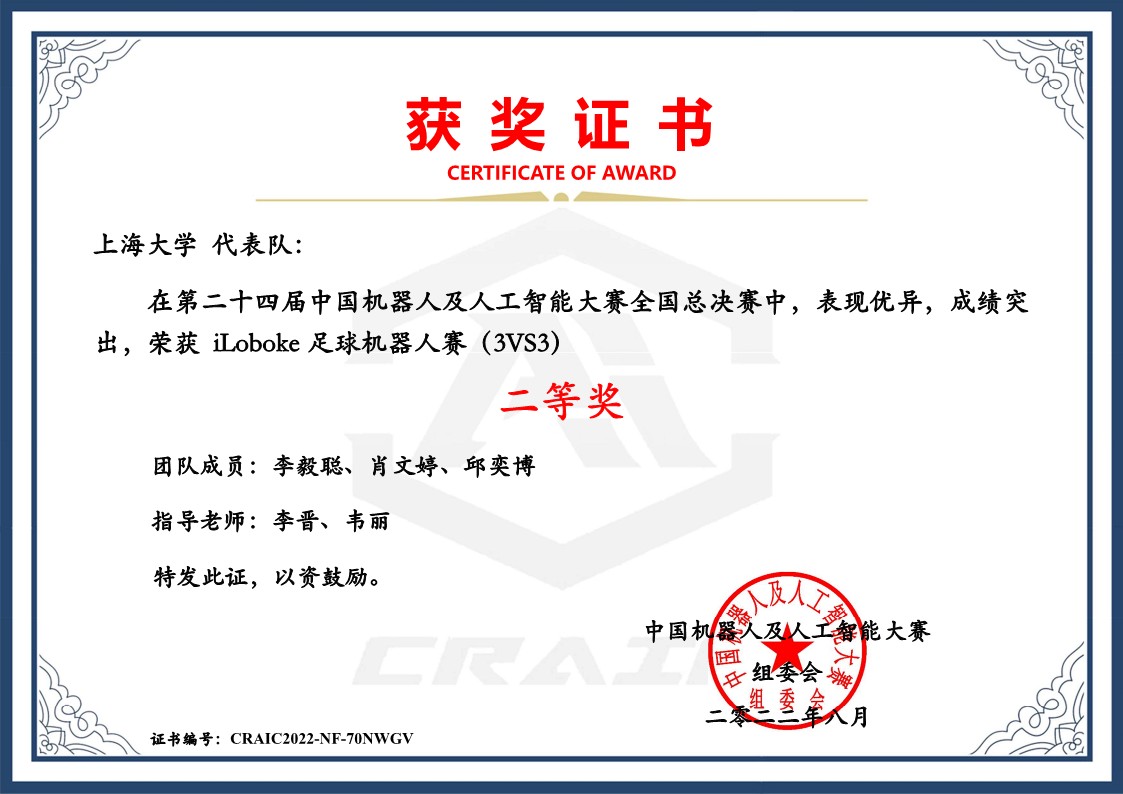
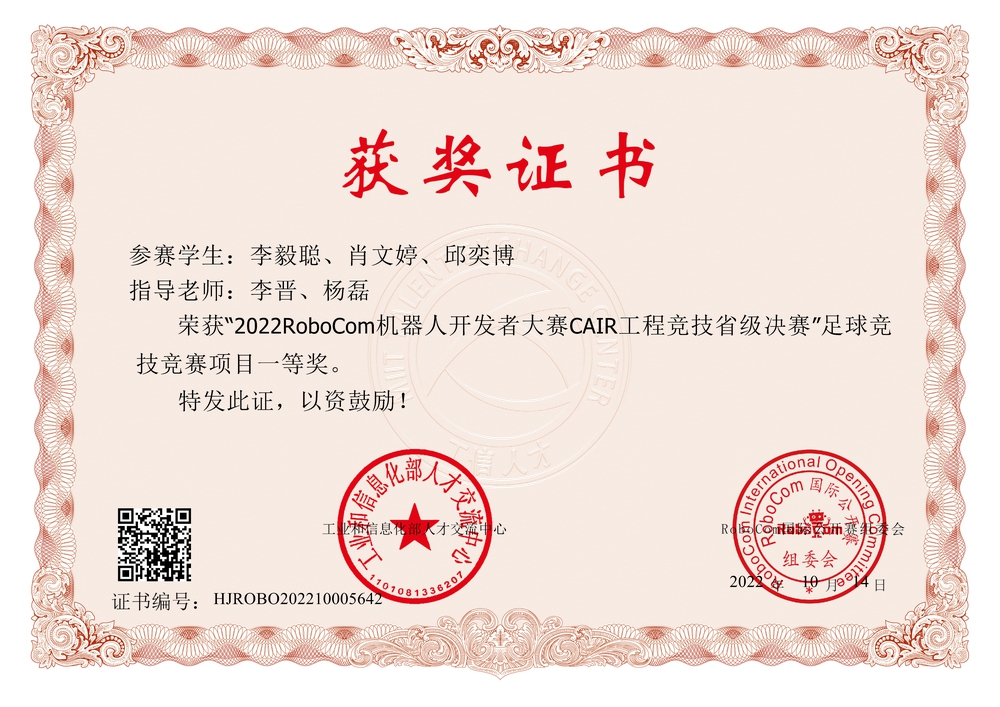
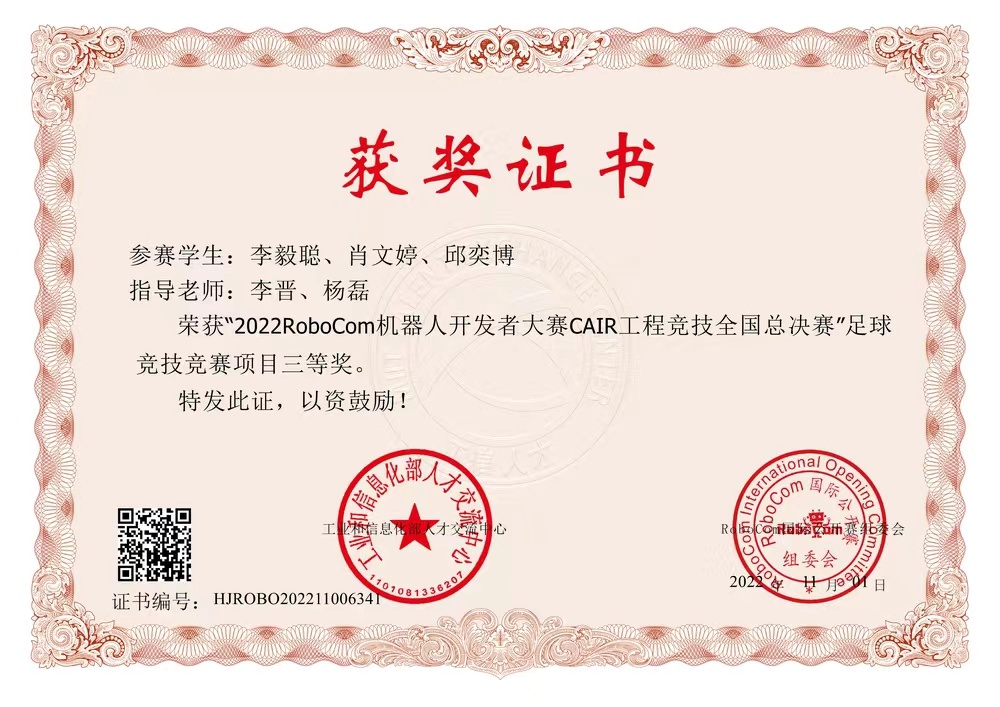
第一轮 80 分、零犯规,拿到省级决赛一等奖;10 月的全国总决赛是三等奖。同一时期我们还走了中国机器人及人工智能大赛那条线:上海赛区一等奖、全国总决赛二等奖——那条线只留下两张证书,没有代码和报告。
比较值得记的是那个 13.94 s:后场任意球这一站从放球到进球用掉了将近 14 秒,离 15 秒的上限只剩 1 秒。技术报告里的自评也很诚实——软件仿真进球率从 50% 提到 90%,软硬件联调从 40% 提到 80%;分项仿真成功率是传球 95%、射门 95%、接球 60%、点球 100%。仿真里接近可用,实地上勉强够用。
赛后才看出来的三个问题
整理仓库时逐行读了一遍提交的代码,发现的问题比预想多。都原样留着没改,因为改了就和当年提交的包对不上了,只在 代码导读.md 里标出来:
Cbuf_cnt(ture, 120)——ture是拼错的true,在 Lua 里是nil。也就是说“超时兜底”这一路永远不会触发,P_系列一旦传球踢空,就只能卡在PassBall里耗掉 15 秒。这个 bug 正好对应技术报告里“传球踢空”那条难点。- 后场、前场、角球三个脚本除了
name完全相同,Kicker 都站(80, 5),根本没有按点位分别标定。只有中场挪到了(130, 5)。所以角球点位实际跑的是后场那套动作。 - 坐标、阈值、
kp=127、cp=6全是硬编码,散在十几份脚本里。改一个数要翻七八个文件,这也是现场调参只能靠test.txt手记的原因。
回头看,这三件事指向同一个根因:因为没有场地,我们把参数写进了代码里,而不是放进配置。 有配置表的话,上面每一条都不需要改代码。
资料
比赛文档、两轮的技术报告、官方记分表扫描件、四张证书,以及我们写的 Lua 脚本和自写技能 DLL,都整理在仓库里:
https://github.com/yicongl1/iLoboke-Robot-Soccer-2022
仓库不含赛项平台 SOM 3.4.2 本体(那是技术支持单位的商业软件),所以克隆下来能读代码、不能直接跑仿真。加密提交包按赛事要求加了密、密码已遗失,作为“当时提交了什么”的证据放在 Release 附件里。
技术文章
获奖证书
相关技能
- C++
- Linux
- 项目管理