竞赛
两次机器人竞赛:一次让机器人踢球,一次把无人机送上赛场。各自一页,记录比赛背景、我负责的部分,以及赛后回看。
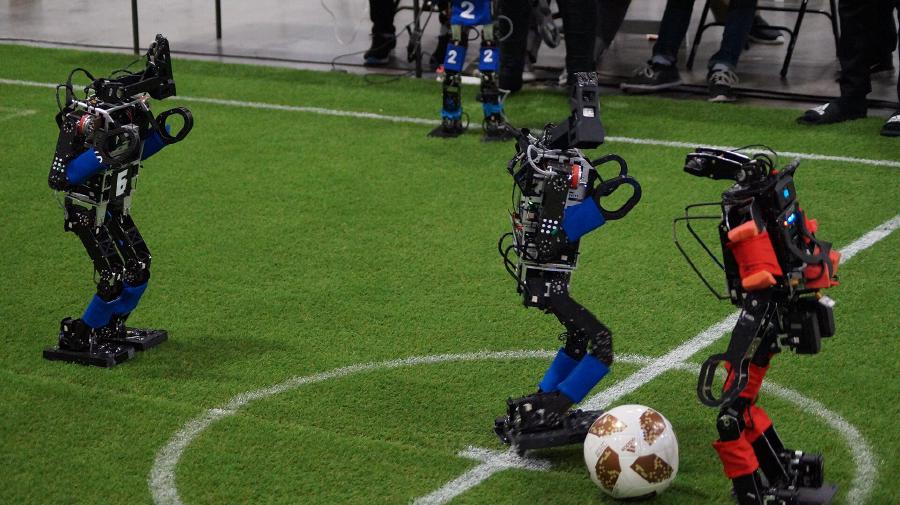 足球机器人
RoboCom 机器人开发者大赛 · 中国机器人及人工智能大赛
全国二等奖 · 全国三等奖
两台进攻机器人加一名可移动的守门员,在五个固定点位上各自 15 秒内完成一次传接配合再射门。我们用 Lua 写战术状态机、自写 C++ 技能 DLL,全国预选赛 80 分、零犯规。
查看详情 →
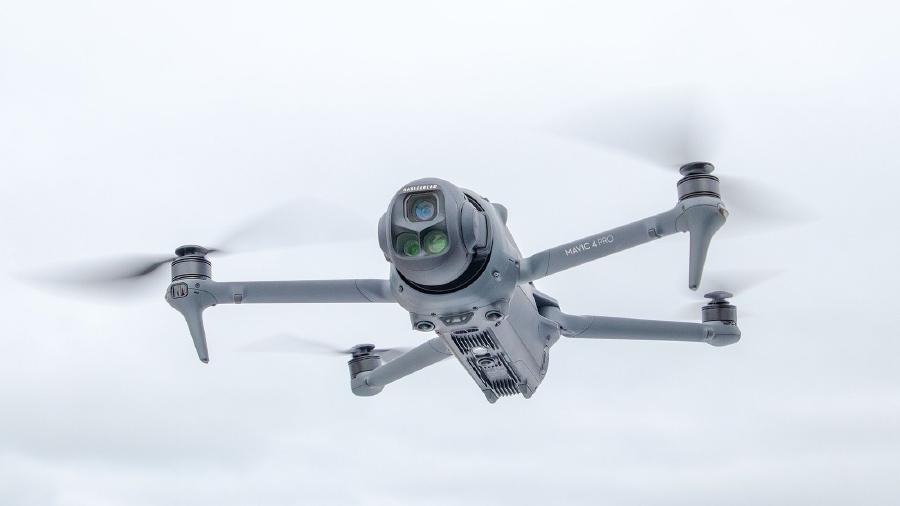 智能配送无人机
上海市大学生工程实践与创新能力大赛 · 智能配送无人机赛项
上海市特等奖 · 校赛一等奖
在 4×4 米的场地里,让无人机自主完成越障、识别与三次定点投放。PX4 + Jetson Nano + T265 定位,ROS 里用一套状态机把“升—平飞—降落—投放”跑完整场。这里是完整的技术归档:规则、代码、复现步骤、已知问题与项目管理课程。
查看详情 →